Satellite et instruments
Satellite
Le satellite CoRoT était constitué :
- D’une plateforme PROTEUS (Plateforme Reconfigurable pour l'Observation, pour les Télécommunications et les Usages Scientifiques). Cette plateforme a été conçue pour des satellites de masse d'environ 500 kg placés en orbite basse (entre 600 et 1500 km). CoRoT était la troisième mission utilisant cette plate-forme et le segment de contrôle générique associé, après Jason-1 et CALIPSO.
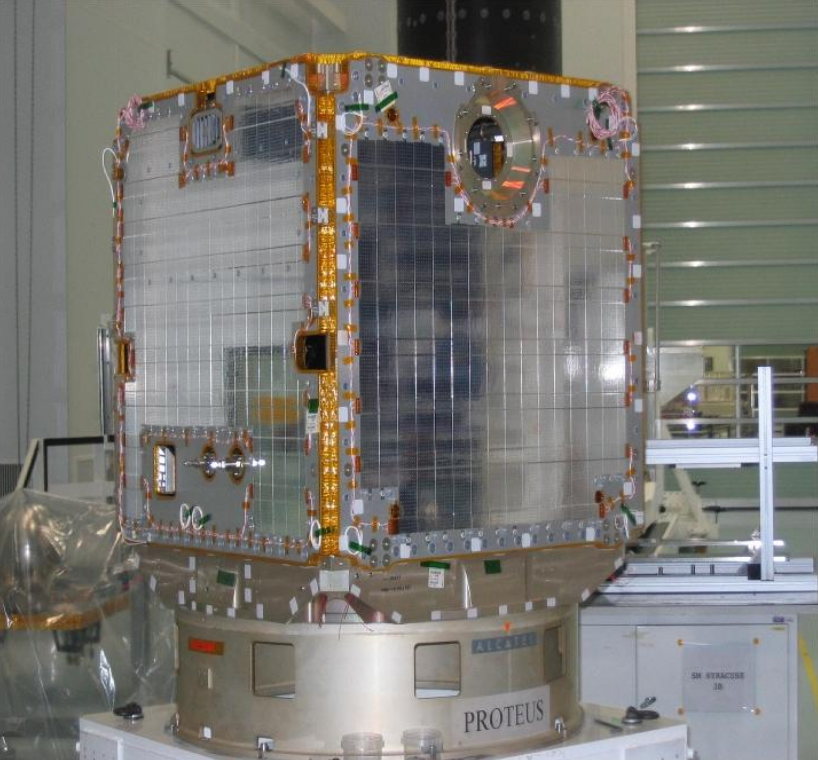
- D’une charge utile qui était composée d'un télescope (collecteur afocal à 2 miroirs hors d'axe), d'une caméra grand champ fonctionnant dans le visible, d'une case à équipement (électroniques analogiques et numériques) et d'un logiciel de vol en charge des traitements de photométrie d'ouverture et de la fourniture à la plateforme de données d'écartométrie (mode de pointage fin).
Principales caractéristiques :
- Masse : 630 kg au lancement
- Masse Charge Utile : 300 kg
- Longueur : 4100 mm
- Diamètre : 1984 mm
- Puissance électrique : 530 W
- Précision du pointage : 0,5 arcsec
- Télémesure : 1,5 Gbit/jour
- Mémoire de masse : 2 Gbit
- Delta V : 90 m/s
- Durée de la mission : 2,5 ans
Modalités d’observation :
- Pendant les phases d'observation, alternativement de 20 et 150 jours, le satellite était stabilisé 3 axes avec un pointage astérocentrique. La position des étoiles sur les détecteurs était alors garantie à mieux que 0.5 arcsec (0.2 pixel). La partie du satellite chargée de la sismologie stellaire (la "voie sismologie") fournissait des mesures très précises de la position des étoiles, appelées "données d’écartométrie", alimentant le système de contrôle d'attitude. La consigne de visée et la programmation de l'instrument étaient élaborées par le Centre de Mission, tandis que le Centre de Contrôle effectuait la manœuvre de pointage et amenait le système de contrôle d'attitude dans le mode de pointage fin.
- Le choix de l'ascension droite orbitale (12.5°) a été fait à l'issue d'une campagne préparatoire d'observations au sol : on a visé sur la voûte céleste à 6 h 50 en hiver et 18 h 50 en été. Le baffle de l'instrument permettant de se rapprocher légèrement de la direction du limbe terrestre, il était possible de dépointer le satellite à l'intérieur d'un cône de 10° de rayon. Lorsqu'on projette ce cône sur le ciel, on obtient les 2 yeux de CoRoT, domaine à l'intérieur duquel ont été sélectionnés les champs d'étoiles observés.
- Une légère mise en dérive de l'orbite, dans le cadre des opérations de maintien à poste (correction d'inclinaison), a permis d'étendre la zone observée et de rapprocher les champs observés du centre de l'œil, là où le niveau de lumière parasite était le plus faible. La performance instrumentale a ainsi été optimisée.
- Vu du satellite en configuration de pointage inertiel, le mouvement apparent du soleil était une rotation de 1° par jour. Pour garantir un niveau de charge correct des batteries, les panneaux solaires étaient orientés tous les 14 jours.
Plateforme
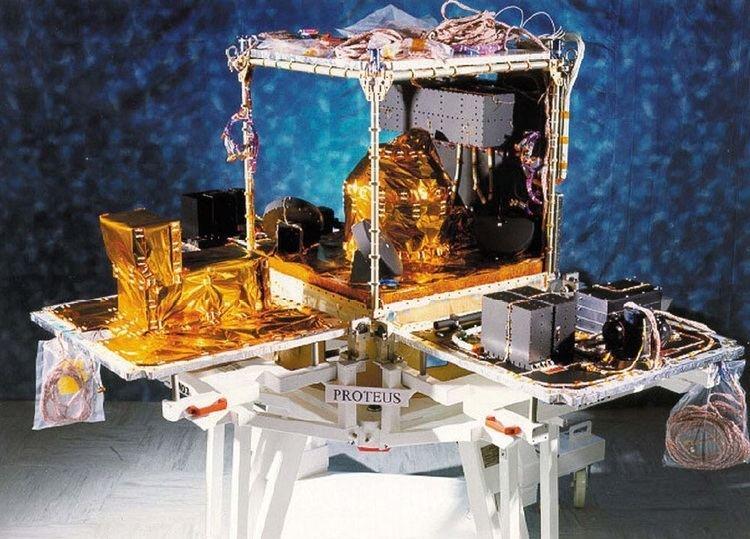
Le SCAO (Système de Contrôle d'Attitude et d'Orientation) de la plateforme PROTEUS était conçu autour d'une unité de mesure gyro-stellaire utilisant 2 star trackers et 3 gyroscopes 2-axes. En mode nominal, l'attitude était maintenue par 4 roues à réaction, désaturées par magnéto-coupleurs. Le système de propulsion (hydrazine) permettait une impulsion totale de 120 m/s pour les manœuvres de mise et de maintien à poste.
La performance de stabilité de pointage (180 secondes d'arc 0-crête sur chaque axe) était insuffisante pour la mission CoRoT. Les chaînes fonctionnelles SCAO et CC devaient être adaptées :
- Utilisation des données d'écartométrie instrument pendant les phases d'observation scientifique (en remplacement des données STA).
- Introduction d'un mode Mission spécifique pour ces phases d'observation.
La gestion bord était centralisée, construite autour d'un microprocesseur 31750 (redondé) et d'un bus de communication MIL-STD-1553 pour l'interface avec la charge utile. Une mémoire de masse 2 Gbits permettait le stockage des données à bord. Les télémesures et les télécommandes utilisaient le standard CCSDS. Le débit brut en bande S était de 730 kbits/s.
Les chaînes fonctionnelles électrique et thermique bénéficiaient du remplacement de la batterie NiCd par une batterie LiIon. Cette nouvelle configuration de la plate-forme était compatible de l'augmentation du temps de convergence vers le mode SHM (inerties élevées) et des spécifications de mission CoRoT imposant 150 jours d'observation continue, sans manœuvre de rotation du satellite.
Le CNES était maître d'œuvre de la plate-forme. Thales Alenia Space Industries était architecte industriel. Il assurait l'intégration de la plate-forme.
Charge utile
La charge utile était composée des éléments suivants :
Le télescope, développé sous la responsabilité du LAM
Il comprenait :
- Un collecteur afocal, constitué de deux miroirs paraboliques hors d'axe (diamètre de la pupille de sortie : 27 cm). Compact, d'une grande stabilité thermique, le collecteur afocal bénéficiait des technologies les plus récentes mises en œuvre dans le domaine de l'observation spatiale.
- Un baffle externe cylindrique, destiné à stopper la lumière parasite terrestre, importante en orbite basse. Le coefficient d'atténuation moyen atteint 10-13 dans une direction d'observation à 20° du limbe. Le flux résiduel au niveau du plan focal était inférieur à quelques photons/pixel/seconde.
- Un obturateur, destiné à protéger l'instrument pendant les opérations de lancement et utilisé contre l'éblouissement solaire en phase d'acquisition initiale. Il était ouvert en cours de recette en vol, après réalisation des étalonnages d'obscurité. Il restait ouvert par la suite.
La caméra, développée sous la responsabilité du LESIA (devenu le LIRA en 2025)
Elle comprenait :
- Le bloc focal (BF), portant les 4 matrices CCD de 2048 x 4096 pixels. Les CCD travaillaient en mode MPP et étaient régulés autour de -40°C, réduisant le niveau d'obscurité à une valeur très faible (1 e-/pixel/s). La technologie utilisée (détecteurs EEV de 13.5 µm à transfert de trame, amincis, éclairés par l'arrière) n'avait jamais volé en orbite avant CoRoT. Le CNES était responsable de leur approvisionnement et du programme d'évaluation associé.
- L'objectif dioptrique (OD), destiné à focaliser la lumière incidente (f=1200 mm), ainsi qu'à corriger les aberrations géométriques introduites par l'afocal. Le corps de l'objectif dioptrique était en titane et constitué de 6 barillets porte-lentilles.
- Deux boîtiers électroniques de proximité (EP).
- Un blindage supportant les EP.
- Les éléments de contrôle thermique du bloc focal, qui assuraient une stabilité en température des CCD meilleure que 0.015 degrés (0-crête) sur l'orbite. Cette performance permettait de tenir les spécifications de bruits aléatoires. Pour tenir les spécifications sur les postes périodiques, il était nécessaire d'étalonner la réponse thermique du bloc focal. Les corrections au sol imposaient de connaître la courbe de température du CCD avec une précision de 0.005°C.
Les taches étoiles de la voie sismologie étaient étalées sur environ 400 pixels, avec un temps d'intégration égal à 1s.
Un prisme, permettant d'obtenir une image en couleur, était installé devant les détecteurs de la voie exoplanètes. Il permettait, pour les étoiles les plus brillantes, de faire la différence entre activité stellaire et transits planétaires. Le temps d'intégration était égal à 32 s. Les taches étoiles étaient plus petites (80 pixels en moyenne), car focalisées.
La case à équipements, développée sous la responsabilité du LESIA
Elle comprenait :
- Une structure porteuse à 4 panneaux.
- Les éléments de contrôle thermique. La partie supérieure de la case (alvéole externe) était dotée d'un système de régulation thermique fine. Les éléments thermiquement sensibles : électronique vidéo et télémétries analogiques, y étaient regroupés. Les boîtiers correspondants étaient posés sur des répartiteurs thermiques en aluminium (masse : 25 kg), reliés à des radiateurs. Ils étaient maintenus à une température régulée de façon passive, par inertie thermique, à ± 0.15°C sur l'orbite. La partie inférieure de la case n'assurait qu'une régulation à ± 4°C.
- Les électroniques de traitement scientifique, constitués, pour chacune des deux chaînes, d'un boîtier de contrôle caméra (BCC), d'un extracteur (BEX) et d'un processeur de vol (DPU).
- Les boîtiers électroniques de servitude, constitués de deux boîtiers BS1 (acquisition des télémétries analogiques instrument) et d'un boîtier BS2 (synchronisation, contrôle thermique fin, commande du dispositif d'éclairement).
- Deux convertisseurs d'alimentation. Le BCVCAM alimentait l'ensemble analogique (EP, BCC). Le BCVETN alimentait l'ensemble de traitement numérique (BEX, DPU).
Les données issues de la caméra étaient traitées par deux chaînes photométriques indépendantes, comportant chacune une voie sismologie et une voie exoplanètes. On associait une voie à un CCD. Fonctionnellement, une chaîne couvrait la moitié du champ d'étoiles observé par CoRoT.
Les senseurs d'étoiles de la plate-forme étaient portés par la case à équipement (mur latéral). Ils étaient fonctionnellement rattachés à la chaîne fonctionnelle SCAO de PROTEUS. Leur fourniture était sous la responsabilité du contractant satellite.
Un logiciel de vol développé sous la responsabilité du LESIA
Il s'agissait du logiciel embarqué, qui réalisait les traitements scientifiques bord des voies sismologie et exoplanètes (calcul des courbes de lumière). Le logiciel était en mémoire des deux DPU, formant 2 chaînes photométriques indépendantes. Il utilisait les mesures de barycentre de deux cibles des voies sismologie pour effectuer les calculs d'écartométrie. En mode pointage fin (mode mission), l'information écartométrique était fournie à la plate-forme pour le contrôle d'attitude.
Les données scientifiques étaient transmises à la mémoire de masse de la plate-forme par le bus MIL-STD-1553, tandis que les données d'écartométrie étaient mises à disposition, chaque seconde, au travers d'un lien série OBDH. À tout moment, dans le cas d'informations transmises invalides, la plate-forme pouvait basculer sur l'un ou l'autre des 2 DPU (redondance chaude), améliorant ainsi la disponibilité de la mission, cruciale pour CoRoT.
Pour aller plus loin
Pour en savoir plus sur les caractéristiques de la mission CoRoT, consultez le PDF « Stratégie d’observation » téléchargeable depuis la page Ressources.